Benang Lurus
Ringkasan Dinamika Rotasi dan Kesetimbangan Benda Tegar
Jika pada gerak translasi perubahan keadaan gerak dipicu oleh gaya (\(F\)) dan dihambat oleh massa (\(m\)), maka pada gerak rotasi perputaran benda dipicu oleh momen gaya / torsi (\(\tau\)) dan dihambat oleh ukuran kelembaman rotasi yang disebut momen inersia (\(I\)).
1. Momen Gaya (Torsi) dan Momen Inersia
A. Momen Gaya (Torsi, \(\tau\))
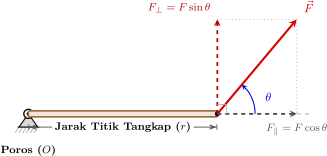
Momen gaya menyatakan ukuran kecenderungan suatu gaya untuk memutar benda tegar terhadap suatu poros tertentu. Efektivitas gaya dalam memutar benda ditentukan oleh besar gaya (\(F\)), jarak titik tangkap gaya ke poros (\(r\)), serta sudut antara garis kerja gaya dan lengan gaya (\(\theta\)).
\[\text{Bentuk Vektor: } \vec{\tau} = \vec{r} \times \vec{F}\] \[\text{Besar Skalar: } \tau = F \cdot r \sin\theta = F \cdot l_\perp\]
Kaidah Analisis Momen Gaya:
Gaya Tegak Lurus (\(\theta = 90^\circ\)): Menghasilkan torsi maksimum karena \(\sin 90^\circ = 1\) (\(\tau_{\text{maks}} = F \cdot r\)).
Gaya Menembus Poros / Sejajar Lengan (\(\theta = 0^\circ\) atau \(180^\circ\)): Benda tidak akan berputar sama sekali karena \(\sin 0^\circ = 0\) (\(\tau = 0\)).
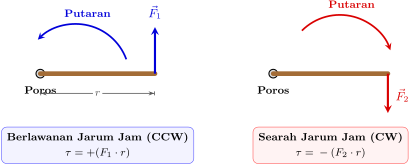
Konvensi Arah Putaran:
• Positif (+): Gaya memutar benda berlawanan arah putaran jarum jam (counter-clockwise).
• Negatif (-): Gaya memutar benda searah putaran jarum jam (clockwise).
B. Momen Inersia (\(I\))
Momen inersia adalah ukuran kelembaman suatu benda untuk mempertahankan keadaan rotasinya terhadap poros putar. Nilainya bergantung pada massa benda dan kuadrat jarak penyebaran massa tersebut dari poros putarnya.
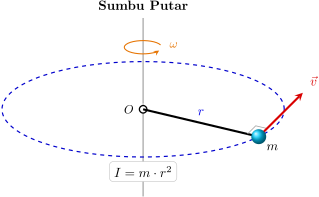
\[\text{Partikel / Benda Titik Tunggal: } I = m \cdot r^2\] \[\text{Sistem Banyak Benda Titik: } I = \sum m_i \cdot r_i^2 = m_1 r_1^2 + m_2 r_2^2 + \dots\] \[\text{Benda Pejal Kontinu: } I = \int r^2 \, dm\]
Teorema Sumbu Sejajar (Parallel Axis Theorem):
\[I = I_{\text{pm}} + M \cdot d^2\] Keterangan: \(I_{\text{pm}}\) = momen inersia di pusat massa; \(M\) = massa total benda tegar; \(d\) = jarak pergeseran sumbu poros putar.
2. Tabel Analogi Gerak Translasi dan Gerak Rotasi
| Besaran Translasi (Linier) | Besaran Rotasi (Sudut) | Hubungan Penghubung |
|---|---|---|
| Perpindahan: \(s\) (\(\text{m}\)) | Perpindahan sudut: \(\theta\) (\(\text{rad}\)) | \(s = \theta \cdot r\) |
| Kecepatan linier: \(v\) (\(\text{m/s}\)) | Kecepatan sudut: \(\omega\) (\(\text{rad/s}\)) | \(v = \omega \cdot r\) |
| Percepatan tangensial: \(a_t\) (\(\text{m/s}^2\)) | Percepatan sudut: \(\alpha\) (\(\text{rad/s}^2\)) | \(a_t = \alpha \cdot r\) |
| Massa benda: \(m\) (\(\text{kg}\)) | Momen inersia: \(I\) (\(\text{kg}\cdot\text{m}^2\)) | \(I = k \cdot m \cdot R^2\) |
| Hukum II Newton: \(\sum F = m \cdot a\) | Hukum II Newton Rotasi: \(\sum \tau = I \cdot \alpha\) | \(\tau = F \cdot r \sin\theta\) |
| Momentum linier: \(p = m \cdot v\) | Momentum sudut: \(L = I \cdot \omega\) | \(\vec{L} = \vec{r} \times \vec{p}\) |
| Energi kinetik: \(EK_T = \frac{1}{2}mv^2\) | Energi kinetik: \(EK_R = \frac{1}{2}I\omega^2\) | \(EK_{\text{total}} = EK_T + EK_R\) |
| Usaha: \(W = F \cdot s\) | Usaha: \(W = \tau \cdot \theta\) | \(W = \Delta EK\) |
3. Hukum Kekekalan Dinamika Rotasi
A. Hukum Kekekalan Momentum Sudut
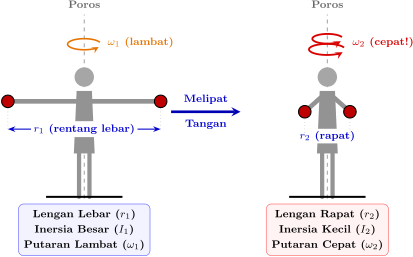
Jika resultan torsi luar yang bekerja pada sistem bernilai nol (\(\sum \tau_{\text{luar}} = 0\)), maka momentum sudut total sistem bersifat kekal:
\[L_{\text{awal}} = L_{\text{akhir}} \implies I_1 \omega_1 = I_2 \omega_2\] \[I_1 \omega_1 + I_2 \omega_2 = (I_1 + I_2)\omega’ \quad \text{(untuk dua piringan yang bergabung)}\]
B. Energi Kinetik Menggelinding Murni
Benda yang menggelinding murni tanpa selip mengalami gerak translasi pusat massa dan gerak rotasi secara simultan:
\[EK_{\text{total}} = EK_{\text{translasi}} + EK_{\text{rotasi}} = \frac{1}{2}mv^2 + \frac{1}{2}I\omega^2 = \frac{1}{2}mv^2(1 + k)\] di mana \(k\) adalah konstanta bentuk geometris inersia benda (\(I = k \cdot m \cdot R^2\)).
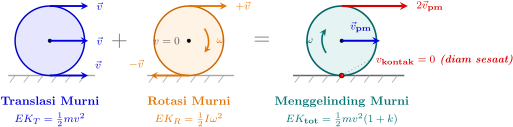
4. Momen Inersia Berbagai Benda Homogen
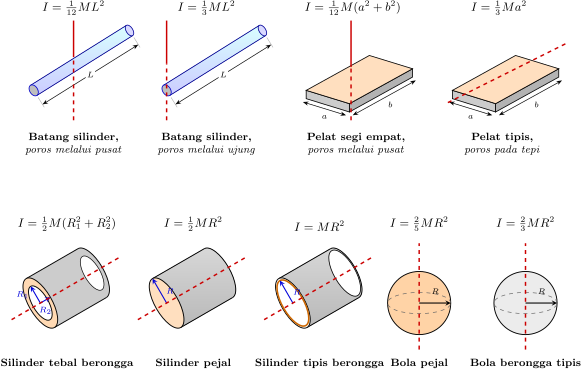
| Benda Homogen | Letak Poros Putar | Rumus Momen Inersia (\(I\)) | Konstanta \(k\) |
|---|---|---|---|
| Batang silinder tipis (\(L\)) | Pusat massa, tegak lurus batang | \(I = \frac{1}{12}ML^2\) | \(\frac{1}{12}\) |
| Batang silinder tipis (\(L\)) | Ujung batang, tegak lurus batang | \(I = \frac{1}{3}ML^2\) | \(\frac{1}{3}\) |
| Silinder pejal / cakram datar | Sumbu simetri silinder membujur | \(I = \frac{1}{2}MR^2\) | \(0{,}5\) |
| Silinder berongga tipis (cincin) | Sumbu simetri silinder membujur | \(I = MR^2\) | \(1\) |
| Silinder berongga tebal | Sumbu simetri silinder membujur | \(I = \frac{1}{2}M(R_1^2 + R_2^2)\) | – |
| Bola pejal | Garis tengah / diameter pusat | \(I = \frac{2}{5}MR^2\) | \(0{,}4\) |
| Bola berongga tipis (kulit bola) | Garis tengah / diameter pusat | \(I = \frac{2}{3}MR^2\) | \(\approx 0{,}67\) |
| Pelat segi empat tipis (\(a \times b\)) | Pusat massa, tegak lurus pelat | \(I = \frac{1}{12}M(a^2 + b^2)\) | – |
| Pelat segi empat tipis (\(a \times b\)) | Sepanjang tepi rusuk \(b\) | \(I = \frac{1}{3}Ma^2\) | – |
5. Aplikasi Dinamika Rotasi Sistem
A. Benda Menggelinding pada Bidang Miring Kasar
Benda bermassa \(m\), jari-jari \(R\), dan konstanta inersia \(k\) dilepas dari ketinggian \(h\) pada bidang miring bersudut kemiringan \(\theta\):
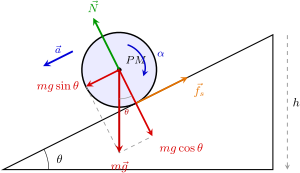
Urutan benda tercepat tiba di dasar: Benda dengan nilai konstanta bentuk inersia (\(k\)) paling kecil memiliki percepatan linier terbesar:
Bola Pejal (\(k=0{,}4\)) > Silinder Pejal (\(k=0{,}5\)) > Bola Berongga (\(k\approx 0{,}67\)) > Silinder Berongga / Cincin (\(k=1\)).
B. Sistem Katrol Bermassa
Dua beban bermassa \(m_1\) dan \(m_2\) (\(m_2 \gt m_1\)) digantungkan pada tali melalui katrol silinder pejal bermassa \(M\) (\(k = 0{,}5\)):
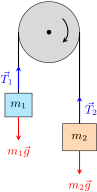
\[a = \frac{(m_2 \:-\: m_1)g}{m_1 + m_2 + kM} = \frac{(m_2 \:-\: m_1)g}{m_1 + m_2 + \frac{1}{2}M}\]
6. Kesetimbangan Benda Tegar
- Kesetimbangan Translasi: \(\sum F_x = 0\) dan \(\sum F_y = 0\) (tidak ada percepatan linier).
- Kesetimbangan Rotasi: \(\sum \tau = 0\) terhadap sembarang titik poros (tidak ada percepatan sudut).
Kasus Tangga Bersandar pada Dinding Licin
Tangga homogen panjang \(L\) dan berat \(w_t\) bersandar pada dinding licin dengan sudut kemiringan \(\theta\) terhadap lantai kasar (\(\mu_s\)). Seseorang berbobot \(w_o\) menaiki tangga hingga jarak \(x\) dari titik kaki tangga:
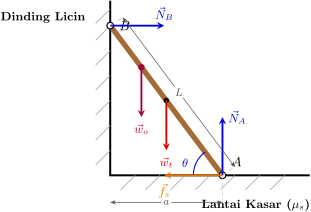
\[\mu_s = \frac{\frac{1}{2}w_t + \left(\frac{x}{L}\right)w_o}{(w_t + w_o)\tan\theta}\]
Jika tangga tanpa dinaiki orang (\(w_o = 0\)):
\[\mu_s = \frac{1}{2\tan\theta}\]
7. Titik Berat Benda Homogen (\(Z_0\))
| Dimensi Benda | Koordinat Sumbu X (\(x_0\)) | Koordinat Sumbu Y (\(y_0\)) |
|---|---|---|
| 1 Dimensi (Panjang, \(L\)) | \(x_0 = \frac{\sum x_i \cdot l_i}{\sum l_i}\) | \(y_0 = \frac{\sum y_i \cdot l_i}{\sum l_i}\) |
| 2 Dimensi (Luasan, \(A\)) | \(x_0 = \frac{\sum x_i \cdot A_i}{\sum A_i}\) | \(y_0 = \frac{\sum y_i \cdot A_i}{\sum A_i}\) |
| 3 Dimensi (Volume, \(V\)) | \(x_0 = \frac{\sum x_i \cdot V_i}{\sum V_i}\) | \(y_0 = \frac{\sum y_i \cdot V_i}{\sum V_i}\) |
\[y_0 = \frac{A_1 y_1 \:-\: A_2 y_2}{A_1 \:-\: A_2}\]
Letak Titik Berat Benda Beraturan dari Alasnya (\(y_0\))
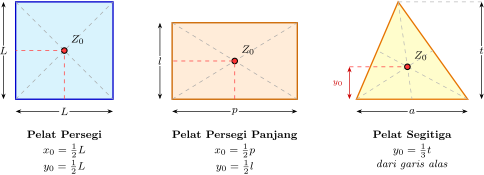
| Bentuk Benda Homogen | Dimensi | Titik Berat dari Alas (\(y_0\)) | Keterangan |
|---|---|---|---|
| Busur setengah lingkaran | 1 Dimensi | \(y_0 = \frac{2R}{\pi}\) | Kawat melengkung setengah lingkaran |
| Pelat segitiga | 2 Dimensi | \(y_0 = \frac{1}{3}t\) | \(t\) = tinggi segitiga |
| Pelat setengah lingkaran | 2 Dimensi | \(y_0 = \frac{4R}{3\pi}\) | Luasan setengah lingkaran pejal |
| Selimut kerucut berongga | 2 Dimensi | \(y_0 = \frac{1}{3}t\) | Kulit kerucut tanpa bidang alas |
| Kulit setengah bola berongga | 2 Dimensi | \(y_0 = \frac{1}{2}R\) | Cangkang setengah bola tipis |
| Kerucut pejal / padat | 3 Dimensi | \(y_0 = \frac{1}{4}t\) | \(t\) = tinggi kerucut padat |
| Limas pejal / padat | 3 Dimensi | \(y_0 = \frac{1}{4}t\) | \(t\) = tinggi limas padat |
| Setengah bola pejal / padat | 3 Dimensi | \(y_0 = \frac{3}{8}R\) | \(R\) = jari-jari setengah bola padat |
