Benang Lurus
Persiapan Ulangan Transformasi Geometri 01
-
MODUL 01Persiapan Ulangan Transformasi Geometri 01
-
MODUL 02Simulasi Translasi Suatu Titik
-
MODUL 03Translasi
-
MODUL 04Refleksi (Pencerminan)
-
MODUL 05Simulasi Refleksi (Pencerminan)
-
MODUL 06Pencerminanan Titik ke Garis
-
MODUL 07Rotasi
-
MODUL 08Simulasi Rotasi
-
MODUL 09Dilatasi
-
MODUL 10Simulasi Dilatasi
-
MODUL 11Latihan Soal Transformasi Geometri 01
-
MODUL 12Latihan Soal Transformasi Geometri 02
-
MODUL 13Kuis Transformasi Geometri 03
Soal 01
Di sebuah pusat logistik pintar (smart warehouse), sebuah robot pembawa paket otomatis (AGV) terpantau pada denah koordinat digital berikut:
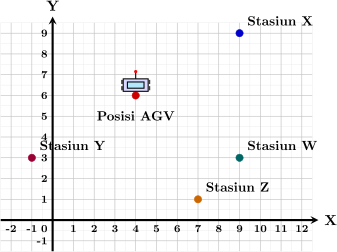
Robot AGV tersebut diprogram untuk bergerak menuju stasiun perakitan dengan mengikuti instruksi translasi \( T(5, -3) \). Posisi stasiun yang berhasil dicapai robot setelah berpindah adalah ….
(A) Stasiun W
(B) Stasiun X
(C) Stasiun Y
(D) Stasiun Z
Kunci Jawaban: Opsi A (Stasiun W)
1. Menentukan Koordinat Awal:
Berdasarkan grafik sumbu koordinat, posisi awal robot AGV berada pada titik \( P(4, 6) \).
2. Menerapkan Aturan Pergeseran (Translasi):
Dengan komponen translasi \( T(5, -3) \), penentuan koordinat titik bayangan \( P^{‘}(x^{‘}, y^{‘}) \) adalah:
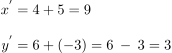
Koordinat bayangan akhir adalah \( P^{‘}(9, 3) \), yang tepat berhimpit dengan posisi Stasiun W.
Soal 02
Dalam pembuatan modul grafis sebuah gim petualangan, seorang desainer grafis memetakan pola pergerakan perisai berbentuk segitiga \( KLM \) menjadi \( K’L’M’ \) pada kisi koordinat komputer seperti tampak pada gambar berikut:
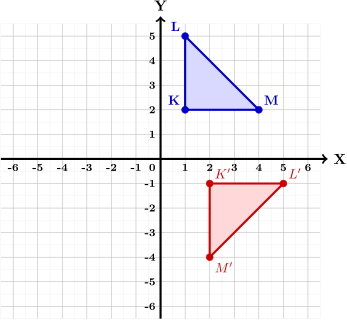
Untuk mengotomatisasi perubahan bentuk tersebut ke dalam baris kode program, jenis transformasi geometri tunggal yang tepat untuk memetakan segitiga KLM menjadi segitiga K’L’M’adalah ….
(A) Translasi \( T(1, \:-\: 3) \)
(B) Refleksi terhadap garis \( y = \:-\:x \)
(C) Rotasi \( 90^\circ \) searah jarum jam dengan pusat di titik asal \( O(0,0) \)
(D) Rotasi \( 180^\circ \) dengan pusat di titik asal \( O(0,0) \)
Kunci Jawaban: C
1. Menentukan Koordinat Sudut Asal dan Bayangan:
Berdasarkan grafik koordinat Kartesius, diperoleh pemetaan ketiga titik sudut sebagai berikut:
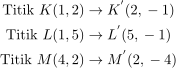
2. Menganalisis Pola Pemetaan Koordinat:
Jika diperhatikan hubungan nilai absis (\(x\)) dan ordinat (\(y\)):
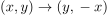
3. Mengidentifikasi Karakteristik Transformasi:
Rumus pemetaan \( (x, y) \rightarrow (y, \:-\: x) \) merupakan aturan baku dari transformasi rotasi sebesar \( 90^\circ \) searah jarum jam (atau setara dengan rotasi \( 270^\circ \) berlawanan arah jarum jam / rotasi \( -90^\circ \)) dengan pusat putaran di titik asal \( O(0,0) \).
Soal 03
Dalam proyek perancangan ornamen arsitektur digital, seorang desainer membuat pola dua panel segitiga kongruen pada kisi koordinat Kartesius seperti tampak pada gambar berikut:
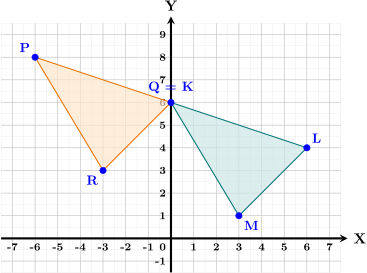
Diketahui titik \( Q \) berhimpit dengan titik \( K \) pada koordinat \( (0, 6) \). Panel segitiga \( PQR \) kemudian digeser menggunakan vektor translasi \( T(6, \:-\: 2) \). Hubungan posisi geometris antara bayangan segitiga P’Q’R’ dan segitiga KLM setelah pergeseran tersebut adalah ….
(A) saling tegak lurus
(B) saling berpotongan
(C) saling sejajar dan terpisah
(D) saling berhimpit
Kunci Jawaban: D
1. Menentukan Koordinat Awal Setiap Sudut Segitiga:
Berdasarkan grafik koordinat Kartesius, titik-titik sudut kedua segitiga adalah:
Segitiga \( PQR \):
\( P(-6, 8) \), \( Q(0, 6) \), dan \( R(-3, 3) \)
Segitiga \( KLM \):
\( K(0, 6) \), \( L(6, 4) \), dan \( M(3, 1) \)
2. Menghitung Koordinat Bayangan Segitiga P’Q’R’ oleh Translasi \( T(6, \:-\: 2) \):
Dengan menerapkan rumus umum pergeseran titik \( (x^{‘}, y^{‘}) = (x + a, y + b) \):
Bayangan Titik \( P(-6, 8) \):
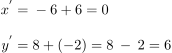
Diperoleh \( P^{‘}(0, 6) \), yang sama persis dengan koordinat titik \( K(0, 6) \).
Bayangan Titik \( Q(0, 6) \):
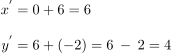
Diperoleh \( Q^{‘}(6, 4) \), yang sama persis dengan koordinat titik \( L(6, 4) \).
Bayangan Titik \( R(-3, 3) \):
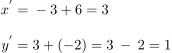
Diperoleh \( R^{‘}(3, 1) \), yang sama persis dengan koordinat titik \( M(3, 1) \).
3. Analisis Kesimpulan Hubungan Bangun:
Karena setiap titik sudut bayangan tepat berpasangan dengan titik sudut bangun kedua:

Maka seluruh sisi dan daerah dari bayangan segitiga P’Q’R’ menempati ruang posisi yang sama dengan segitiga KLM. Dengan demikian, kedua segitiga tersebut saling berhimpit.
Soal 04
Sebuah studio percetakan digital menerima pesanan untuk memperbesar desain logo berbentuk trapesium siku-siku \( ABCD \). Desain asli tersebut dipindai (scan) dan diposisikan pada bidang koordinat mesin fotokopi digital seperti tampak pada grafik berikut:
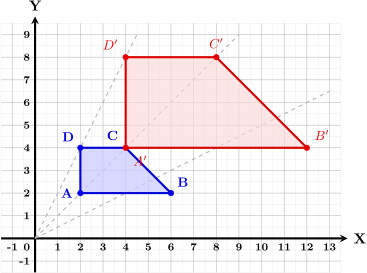
Operator mesin mengatur fitur pembesaran (zoom scale) dengan pusat pembesaran berada pada titik asal sensor \( O(0,0) \). Berdasarkan denah koordinat tersebut, jika luas desain logo awal \( ABCD \) adalah \( 6\text{ satuan luas} \), maka faktor skala dilatasi \( k \) dan luas logo baru \( A’B’C’D’ \) hasil fotokopi berturut-turut adalah ….
(A) \( k = 2 \) dan luas \( = 12\text{ satuan luas} \)
(B) \( k = 2 \) dan luas \( = 24\text{ satuan luas} \)
(C) \( k = 3 \) dan luas \( = 18\text{ satuan luas} \)
(D) \( k = 4 \) dan luas \( = 24\text{ satuan luas} \)
Kunci Jawaban: B
1. Menentukan Faktor Skala Dilatasi (\( k \)):
Berdasarkan grafik sumbu koordinat, bandingkan koordinat titik asal terhadap bayangannya yang berpusat di \( O(0,0) \):
Titik asal \( B(6, 2) \) diperbesar menjadi \( B'(12, 4) \).

Kita verifikasi pada koordinat ordinat (\( y \)):
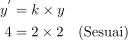
Diperoleh faktor skala dilatasi perbesaran gambar adalah \( k = 2 \).
2. Menghitung Luas Bangun Baru \( A’B’C’D’ \):
Berdasarkan sifat transformasi dilatasi, jika suatu bangun dengan luas \( L \) didilatasi dengan faktor skala \( k \), maka luas bangun hasil bayangannya (\( L^{‘} \)) mengalami perubahan sebanding dengan kuadrat faktor skala (\( k^2 \)):
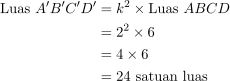
3. Verifikasi Geometris Luas Trapesium:
Panjang sisi-sisi sejajar dan tinggi trapesium siku-siku baru \( A’B’C’D’ \) pada grafik:
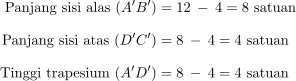
Menghitung luas daerah trapesium:
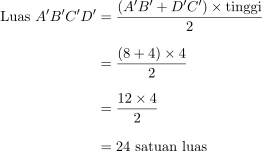
Dengan demikian, faktor skala dilatasi adalah \( k = 2 \) dan luas logo baru hasil fotokopi adalah \( 24\text{ satuan luas} \).
Soal 05
Sebuah unit drone pengawas otomatis di pangkalan logistik maritim terpantau pada sistem radar navigasi. Drone tersebut memulai misi patroli dari salah satu hanggar, kemudian lintasannya mengalami dua kali transformasi koordinat berturut-turut:
Transformasi pertama: Pencerminan terhadap garis \( x = 3 \).
Transformasi kedua: Rotasi sebesar \( 90^\circ \) berlawanan arah jarum jam dengan pusat \( O(0, 0) \).
Posisi akhir drone dan empat kemungkinan hanggar awal tertera pada peta radar koordinat Cartesius berikut:
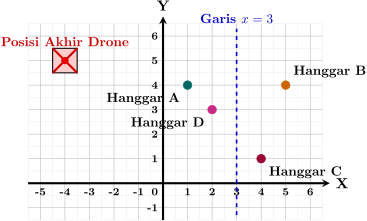
Berdasarkan data radar tersebut, hanggar yang merupakan titik awal keberangkatan drone adalah ….
(A) Hanggar A
(B) Hanggar B
(C) Hanggar C
(D) Hanggar D
Kunci Jawaban: A
1. Mengidentifikasi Posisi Akhir Drone:
Berdasarkan denah koordinat Cartesius, posisi akhir drone berada pada titik:
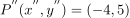
2. Menentukan Posisi Sebelum Rotasi (Invers Rotasi \( 90^\circ \) Berlawanan Arah Jarum Jam):
Aturan rotasi \( [O, 90^\circ] \) berlawanan jarum jam adalah:
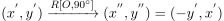
Cocokkan dengan titik akhir \( P^{”}(-4, 5) \):
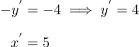
Diperoleh posisi bayangan pertama (setelah pencerminan) yaitu \( P^{‘}(5, 4) \).
3. Menentukan Titik Awal (Invers Pencerminan terhadap Garis \( x = 3 \)):
Rumus pencerminan terhadap garis vertikal \( x = a \) dengan nilai \( a = 3 \):

Substitusikan nilai \( x^{‘} = 5 \), \( y^{‘} = 4 \), dan \( a = 3 \):
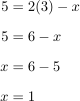
Untuk ordinat:

Dengan demikian, koordinat titik awal drone adalah \( P(1, 4) \), yang berhimpit tepat di Hanggar A.
Soal 06
Dalam perancangan sistem keamanan galeri seni modern, sebuah sensor sinar laser dipasang mengikuti lintasan garis lurus \( g \) pada denah digital. Garis lintasan laser tersebut memiliki persamaan \( 2x + 3y \:-\: 6 = 0 \), sebagaimana digambarkan pada sistem koordinat berikut:
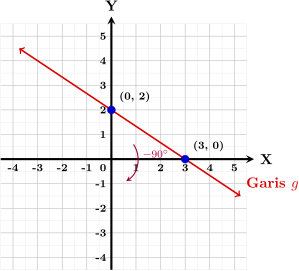
Untuk memperluas cakupan deteksi, teknisi memutar lintasan laser tersebut sebesar \( 90^\circ \) searah jarum jam dengan pusat putaran \( O(0, 0) \). Persamaan garis baru hasil rotasi tersebut adalah ….
(A) \( 3x \:-\: 2y\:-\:6 = 0 \)
(B) \( 3x + 2y \:-\: 6 = 0 \)
(C) \( 2x\:-\: 3y + 6 = 0 \)
(D) \( 3x \:-\: 2y + 6 = 0 \)
Kunci Jawaban: A
Metode Substitusi Aljabar
1. Menentukan Hubungan Koordinat Akibat Rotasi:
Rotasi sebesar \( 90^\circ \) searah jarum jam sama artinya dengan rotasi sudut \( -90^\circ \) dengan pusat \( O(0, 0) \).
Aturan transformasi titik bayangannya adalah:
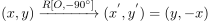
Dari persamaan kesamaan koordinat di atas, nyatakan variabel asal (\(x\) dan \(y\)) ke dalam variabel bayangan (\(x^{‘}\) dan \(y^{‘}\)):
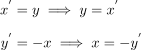
2. Substitusi ke Persamaan Garis Awal:
Persamaan garis awal adalah \( 2x + 3y – 6 = 0 \). Ganti nilai \( x \) dengan \( -y^{‘} \) dan nilai \( y \) dengan \( x^{‘} \):
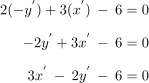
Dengan menghilangkan tanda aksen, diperoleh persamaan garis bayangan akhir:
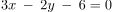
Soal 07
Dalam pemrograman sebuah simulasi radar pemantau lalu lintas maritim, posisi sebuah kapal kargo digital terdeteksi pada titik koordinat \( K(-4, 6) \). Komputer navigasi kemudian melakukan pembaruan posisi objek tersebut melalui dua transformasi berturut-turut:
(1) Dilatasi dengan pusat \( O(0, 0) \) dan faktor skala \( k = \frac{1}{2} \).
(2) Dilanjutkan rotasi dengan pusat \( O(0, 0) \) sebesar \( 180^\circ \).
Posisi awal kapal \( K \) dan empat kemungkinan lokasi sinyal radar (\(P\), \(Q\), \(R\), dan \(S\)) ditampilkan pada monitor radar berikut:
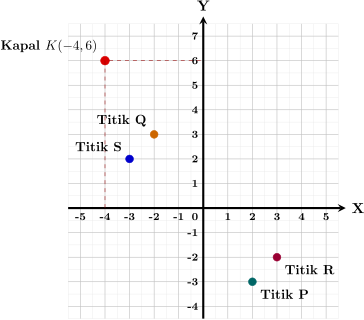
Posisi akhir kapal kargo digital tersebut berada pada ….
(A) Titik P
(B) Titik Q
(C) Titik R
(D) Titik S
Kunci Jawaban: A
Cara 1: Langkah Demi Langkah (Step-by-Step)
1. Menerapkan Dilatasi:
Titik awal adalah \( K(-4, 6) \). Dilatasi dilakukan dengan pusat \( O(0, 0) \) dan faktor skala \( k = \frac{1}{2} \).
Rumus dilatasi dengan pusat \( O(0, 0) \):
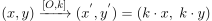
Hitung nilai koordinat bayangan pertama:
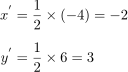
Diperoleh koordinat perantara \( K^{‘}(-2, 3) \) (yang bertepatan dengan Titik Q).
2. Menerapkan Rotasi \( 180^\circ \):
Titik \( K^{‘}(-2, 3) \) dirotasikan sebesar \( 180^\circ \) dengan pusat \( O(0, 0) \).
Rumus rotasi \( 180^\circ \) (searah maupun berlawanan jarum jam):
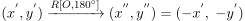
Hitung nilai koordinat bayangan akhir:
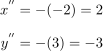
Maka, posisi akhir kapal adalah \( K^{”}(2, -3) \), yang tepat berada di Titik P.
Cara 2: Komposisi Transformasi Langsung (Metode Cepat)
Gabungan dilatasi faktor \( k = \frac{1}{2} \) dilanjutkan rotasi \( 180^\circ \) ekuivalen dengan satu operasi transformasi:
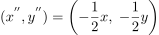
Substitusikan titik awal \( (-4, 6) \):
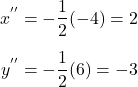
Hasil langsung diperoleh pada koordinat \( (2, -3) \) yaitu Titik P.
Soal 08
Pada sebuah lini perakitan cerdas (smart manufacturing), sebuah lempeng sensor berbentuk segitiga siku-siku \( \Delta ABC \) didesain pada layar pemodelan digital dengan koordinat \( A(2, 2) \), \( B(6, 2) \), dan \( C(2, 5) \).
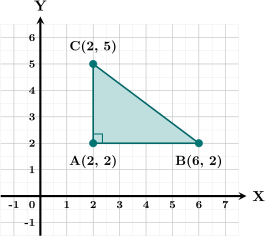
Empat unit lengan robotik pemotong diprogram untuk menguji variasi pergerakan lempeng sensor tersebut melalui kombinasi transformasi berikut:
- Robot Alpha: Refleksi terhadap garis \( x = 4 \), kemudian dilanjutkan Rotasi \( 90^\circ \) searah jarum jam dengan pusat \( O(0, 0) \).
- Robot Beta: Translasi \( T(3, -5) \), kemudian dilanjutkan Refleksi terhadap sumbu-X.
- Robot Gamma: Dilatasi dengan pusat \( O(0, 0) \) dan faktor skala \( k = -1 \), kemudian dilanjutkan Rotasi \( 180^\circ \) dengan pusat \( O(0, 0) \).
- Robot Delta: Dilatasi dengan pusat \( O(0, 0) \) dan faktor skala \( k = \frac{1}{2} \), kemudian dilanjutkan Refleksi terhadap garis \( y = x \).
Berdasarkan sifat-sifat transformasi geometri, robot yang menghasilkan posisi akhir lempeng dengan ukuran luas bidang yang berubah (tidak sama dengan luas semula) adalah ….
(A) Robot Alpha
(B) Robot Beta
(C) Robot Gamma
(D) Robot Delta
Kunci Jawaban: Opsi D (Robot Delta)
1. Menghitung Luas Segitiga Mula-Mula:
Berdasarkan titik koordinat segitiga siku-siku \( \Delta ABC \):
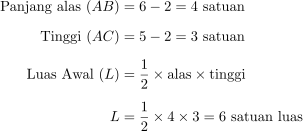
2. Analisis Konseptual Sifat Transformasi:
Dalam geometri transformasi, terdapat dua kelompok utama berdasarkan pengaruhnya terhadap ukuran dan bentuk objek:
- Transformasi Isometri (Mempertahankan Ukuran & Luas):
Translasi (pergeseran), Refleksi (pencerminan), dan Rotasi (perputaran) merupakan transformasi kaku (rigid motion). Sifat bangun bayangan adalah kongruen (\( \Delta \cong \Delta^{‘} \)), sehingga panjang sisi, besar sudut, dan luas bayangan selalu sama dengan luas aslinya (\( L^{‘} = L \)). - Transformasi Non-Isometri (Dilatasi):
Dilatasi (perbesaran/pengecilan) dengan faktor skala \( k \) menghasilkan bayangan yang sebangun, tetapi ukurannya berubah. Hubungan antara luas bayangan (\( L^{‘} \)) dan luas awal (\( L \)) dirumuskan dengan:
3. Menguji Transformasi Tiap Robot:
- Robot Alpha:
Refleksi (\(\text{isometri}\)) + Rotasi (\(\text{isometri}\)).
Kedua transformasi mempertahankan ukuran: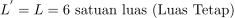
- Robot Beta:
Translasi (\(\text{isometri}\)) + Refleksi (\(\text{isometri}\)). - Robot Gamma:
Dilatasi dengan \( k = -1 \) dilanjutkan Rotasi \( 180^\circ \).
Pengaruh nilai skala \( k = -1 \) terhadap luas: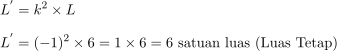
Catatan Kritis: Faktor skala \( k = -1 \) hanya membalik orientasi arah bangun (ekuivalen dengan rotasi \( 180^\circ \)) tanpa mengubah ukuran panjang maupun luasnya.
- Robot Delta:
Dilatasi dengan \( k = \frac{1}{2} \) dilanjutkan Refleksi terhadap \( y = x \).
Pengaruh nilai skala \( k = \frac{1}{2} \) terhadap luas: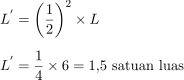
Refleksi setelahnya tidak mengubah luas lagi, sehingga luas akhir lempeng berkurang dari \( 6\text{ satuan luas} \) menjadi \( 1{,}5\text{ satuan luas} \).
Dengan demikian, robot yang mengubah ukuran luas lempeng sensor adalah Robot Delta.
Dalam geometri transformasi, sebuah titik disebut sebagai titik invarian (invariant point atau titik tetap) apabila posisi koordinat bayangan hasil transformasinya berimpit tepat dengan posisi koordinat awalnya (\( P^{‘} = P \)).
Pada simulasi kalibrasi sensor navigasi otomatis, bidang koordinat dikenai dua kali operasi pencerminan berturut-turut:
(1) Pencerminan terhadap garis vertikal \( x = 3 \).
(2) Dilanjutkan pencerminan terhadap garis horizontal \( y = 2 \).
Posisi empat stasiun sensor pemancar (\(\text{Alpha}\), \(\text{Beta}\), \(\text{Gamma}\), dan \(\text{Delta}\)) terpantau pada denah koordinat berikut:
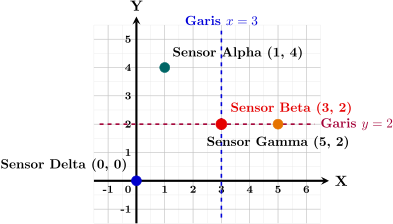
Stasiun sensor yang merupakan titik invarian (posisinya tidak terpengaruh atau sama sekali tidak berpindah setelah kedua pencerminan tersebut) adalah ….
(A) Sensor Alpha
(B) Sensor Beta
(C) Sensor Gamma
(D) Sensor Delta
Kunci Jawaban: Opsi B (Sensor Beta)
1. Konsep Dasar Titik Invarian:
Titik \( P(x, y) \) dikatakan sebagai titik invarian terhadap suatu komposisi transformasi jika posisi koordinat bayangan akhirnya sama persis dengan koordinat awalnya:
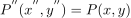
2. Menganalisis Komposisi Pencerminan:
Misalkan koordinat sembarang titik mula-mula adalah \( P(x, y) \).
- Langkah 1: Pencerminan terhadap garis \( x = 3 \)
Rumus pencerminan terhadap garis vertikal \( x = a \):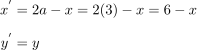
Sehingga koordinat bayangan pertama adalah \( P^{‘}(6 – x, \; y) \).
- Langkah 2: Pencerminan terhadap garis \( y = 2 \)
Rumus pencerminan terhadap garis horizontal \( y = b \):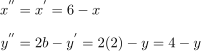
Sehingga koordinat bayangan akhir adalah \( P^{”}(6 – x, \; 4 – y) \).
3. Menentukan Titik Invarian (\( P^{”} = P \)):
Samakan koordinat bayangan akhir dengan koordinat awal:
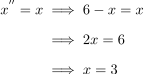
Untuk sumbu vertikal:
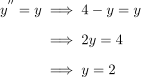
Satu-satunya titik yang memenuhi syarat tersebut adalah titik \( (3, 2) \), yang bertepatan dengan Sensor Beta.
Note:
- Suatu titik pada garis cermin tidak akan berpindah posisi jika dicerminkan terhadap garis tersebut.
- Karena Sensor Beta \( (3, 2) \) berada tepat pada perpotongan garis cermin \( x = 3 \) dan \( y = 2 \), maka saat dicerminkan terhadap \( x = 3 \) posisinya tetap di \( (3, 2) \), dan saat dilanjutkan dicerminkan terhadap \( y = 2 \) posisinya juga tetap di \( (3, 2) \).
- Sensor Delta \( (0, 0) \) bukan titik invarian di sini karena kedua garis cermin tidak melewati titik pusat \( (0, 0) \).
Soal 10
Dalam operasi pencarian dan penyelamatan laut (SAR), sinyal darurat dari sebuah suar pelampung maritim terdeteksi di titik koordinat \( P(2, 5) \). Untuk menghindari hambatan karang, sistem navigasi memetakan arah pergerakan suar menggunakan dua tahap pencerminan berurutan:
(1) Pencerminan terhadap garis pandu \( y = x \).
(2) Dilanjutkan pencerminan terhadap sumbu-X.
Posisi awal suar \( P \) dan empat lokasi pos pantau evakuasi (\(\text{Pos K}\), \(\text{Pos L}\), \(\text{Pos M}\), dan \(\text{Pos N}\)) ditampilkan pada layar radar berikut:
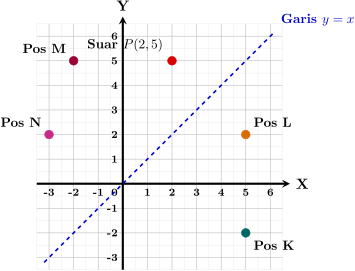
Posisi akhir suar pelampung darurat setelah kedua pencerminan tersebut akan berada tepat di ….
(A) Pos K
(B) Pos L
(C) Pos M
(D) Pos N
Kunci Jawaban: A
Cara 1:
1. Pencerminan terhadap Garis \( y = x \):
Rumus pencerminan suatu titik terhadap garis diagonal \( y = x \) adalah menukar posisi nilai absis (\(x\)) dan ordinat (\(y\)):
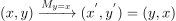
Menerapkan rumus pada titik awal \( P(2, 5) \):
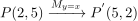
Bayangan perantara berada di titik \( (5, 2) \) yang berimpit dengan Pos L.
2. Dilanjutkan Pencerminan terhadap Sumbu-X:
Rumus pencerminan terhadap sumbu-X (garis horizontal \( y = 0 \)) adalah mengubah tanda koordinat \( y \) menjadi lawannya, sedangkan nilai \( x \) tetap:
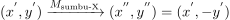
Menerapkan rumus pada titik perantara \( P^{‘}(5, 2) \):
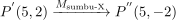
Koordinat bayangan akhir adalah \( (5, -2) \), yang tepat berada di lokasi Pos K.
Cara 2:
Gabungan pencerminan terhadap garis \( y = x \) dilanjutkan dengan pencerminan terhadap sumbu-X dapat dirumuskan secara langsung:
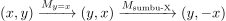
Substitusikan titik awal \( P(2, 5) \) di mana \( x = 2 \) dan \( y = 5 \):

Diperoleh posisi akhir \( P^{”}(5, -2) \).
Catatan Tambahan: Transformasi gabungan \( (x, y) \to (y, -x) \) ini secara geometris tepat ekuivalen dengan rotasi sebesar \( 90^\circ \) searah jarum jam (\( -90^\circ \)) berpusat di \( O(0, 0) \).
